
COGNEX|3D AREA SCAN
3D-AP3 單投影 3D 相機系列
從電子零組件檢測到機器人定位抓取,以相機端硬體計算輸出 3D 點雲,協助設備商規劃精簡、彈性的視覺整合方案。
六款型號涵蓋標準視野寬度 25–280 mm,提供 510 萬像素(2472 × 2064)與 USB 3.0 介面。宇佑科技可依工件、公差、產線節拍與安裝條件,協助進行選型、樣品測試及系統整合評估。
洽詢 3D 視覺應用評估 →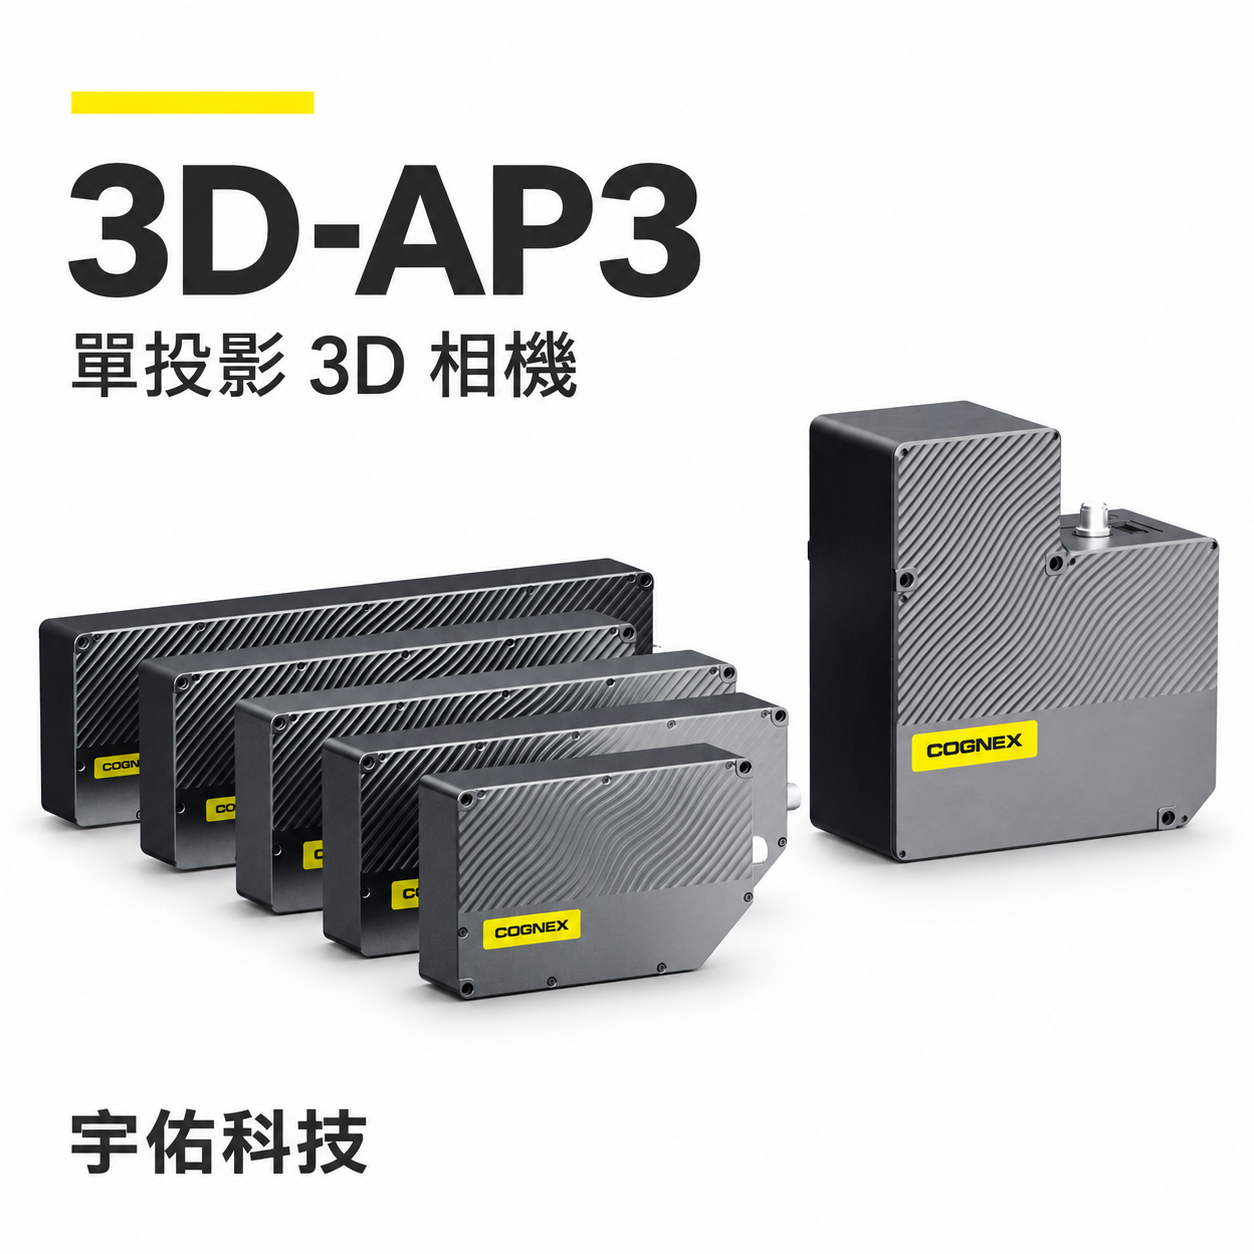
COGNEX|3D AREA SCAN
從電子零組件檢測到機器人定位抓取,以相機端硬體計算輸出 3D 點雲,協助設備商規劃精簡、彈性的視覺整合方案。
六款型號涵蓋標準視野寬度 25–280 mm,提供 510 萬像素(2472 × 2064)與 USB 3.0 介面。宇佑科技可依工件、公差、產線節拍與安裝條件,協助進行選型、樣品測試及系統整合評估。
洽詢 3D 視覺應用評估 →3D-AP3 系列提供多種視野與安裝距離選擇,適合自動化設備升級與 3D 線上檢測規劃。宇佑科技可依工件、節拍與設備條件,協助評估相機選型及整合方式。
AP3-40 尺寸為 135 × 85 × 35 mm、重量 0.52 kg。安裝於設備或規劃手臂搭載時,可依型號進一步確認負載與空間。
由相機硬體計算並輸出 3D 點雲,降低相較於 PC 端運算方案的資料傳輸負擔。主機配置仍需依演算法與節拍評估。
AP3-25/40/90 的 Z 軸區域重複精度表列 <0.1 μm。此數值為區域重複精度,實際量測能力需透過樣品驗證。
以下四類為 PDF 列舉的應用;檢測內容為可洽詢的評估方向,需以實際工件驗證。
評估立體形貌、高度差與組裝位置相關檢測需求。
評估模組結構、零件位置及裝配高度檢測需求。
評估膠路形貌、膠高與塗佈完整性檢查需求。
評估焊點立體輪廓與高度差等檢測需求。
先確認工件尺寸與表面高低差,再評估像素間距、安裝空間與量測條件。手機瀏覽可左右滑動比較表。
| 規格項目 | 3D-AP3-25 | 3D-AP3-40 | 3D-AP3-90 | 3D-AP3-145 | 3D-AP3-200 | 3D-AP3-280 |
|---|---|---|---|---|---|---|
| 鏡頭類型 | 遠心鏡頭 | FA 鏡頭 | FA 鏡頭 | FA 鏡頭 | FA 鏡頭 | FA 鏡頭 |
| 基準距離(mm) | 100 | 100 | 225 | 250 | 350 | 500 |
| 標準視野(mm) | 25 × 20.87 | 40 × 33.4 | 90 × 75.1 | 145 × 121 | 200 × 167 | 280 × 233.8 |
| 深度量測範圍(mm) | ±5 | ±5 | ±15¹ | ±20 | ±30 | ±100 |
| Z 軸區域重複精度(μm) | <0.1 | <0.1 | <0.1 | <0.5 | <0.5 | <0.6 |
| 像素間距(mm/px) | 0.010 | 0.016 | 0.036 | 0.059 | 0.081 | 0.113 |
| 尺寸 L × W × H(mm) | 158.5 × 179 × 75 | 135 × 85 × 35 | 200 × 85 × 35 | 220 × 85 × 35 | 280 × 85 × 35 | 220 × 85 × 35 |
| 重量(kg) | 1.85 | 0.52 | 0.62 | 0.66 | 0.78 | 0.66 |
手機中板、無線充電模組、PCB 塗膠與焊點檢測,可用於 3D 視覺檢測、定位及抓取。實際可檢項目與判定條件,建議以樣品測試確認。
不是。PDF 標示 ≤8.8 FPS 對應 130 萬像素;510 萬像素模式為 ≤2.5 FPS。產線節拍還需納入曝光、資料傳輸、演算法與設備動作時間。
不是。區域重複精度描述重複量測的穩定程度,不能直接當成絕對準確度或最小可檢缺陷。AP3-25/40/90 的 PDF 表列值為 <0.1 μm;實際量測能力需依工件、校正、環境與測試條件驗證。
先確認工件尺寸、標準視野、表面高度變化與安裝距離,再評估像素間距、重量及節拍。AP3-25 搭配遠心鏡頭;其餘五款為 FA 鏡頭。
可用於機器人定位與抓取,並提供 USB 3.0 與多種語言 SDK。相機與手臂座標校正、設備握手及控制流程需另外規劃;請提供手臂型號與控制器資訊,由宇佑評估整合需求。
提供工件尺寸、材質與表面狀態、目標檢測項目、公差、產線節拍、安裝距離,以及現有 PLC/機器手臂/軟體環境,讓工程討論更有效率。
確認可檢項目、視野與驗收方式。
討論取像條件、型號及測試安排。
評估 SDK、座標校正與設備流程。
